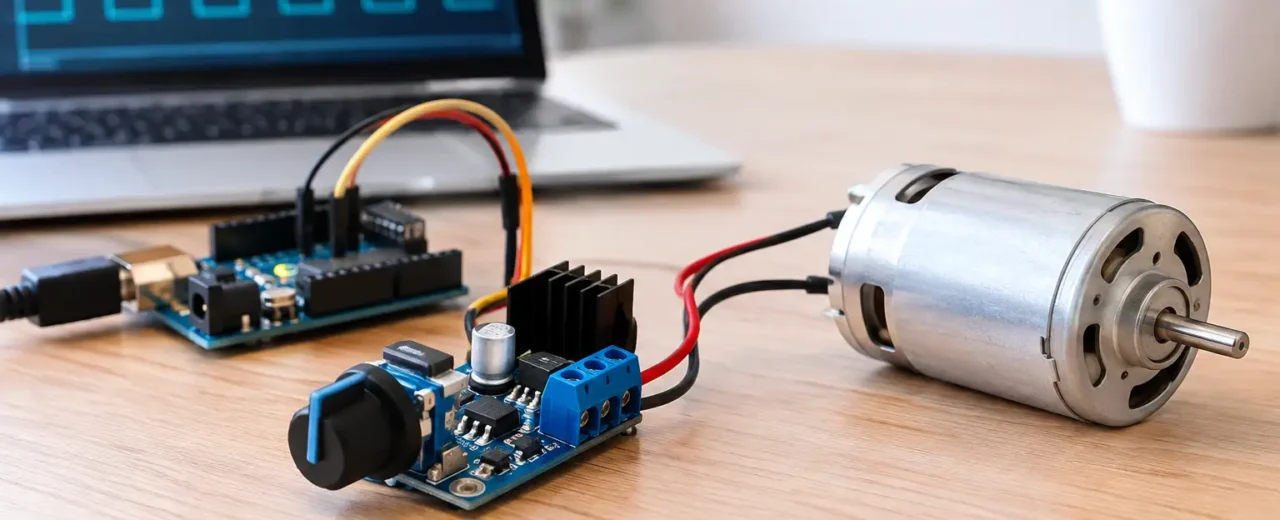
Silnik zatrzymuje się po podłączeniu sterownika, przewody robią się ciepłe, a mikrokontroler resetuje się przy zmianie kierunku? W większości przypadków problemem nie jest sam kod, lecz źle dobrane sterowanie silnikiem DC: zasilanie o zbyt małej wydajności prądowej, brak zabezpieczeń albo moduł niedopasowany do prądu rozruchowego. Poprawny układ trzeba traktować jako całość – silnik, źródło zasilania, sterownik, okablowanie i element sterujący muszą współpracować.
Od czego zależy sterowanie silnikiem DC
Najprostszy silnik szczotkowy DC po podaniu napięcia obraca się w jednym kierunku. Zmiana biegunowości zmienia kierunek obrotów, a regulacja wartości średniego napięcia pozwala wpływać na prędkość. W praktyce nie należy jednak sterować silnika bezpośrednio z pinu Arduino, wyjścia PLC o małej obciążalności czy przełącznika o przypadkowych parametrach.
Kluczowe są napięcie znamionowe, prąd pracy oraz prąd przy zablokowanym wale. Ten ostatni parametr bywa pomijany, choć właśnie on decyduje o doborze sterownika i zasilacza. W chwili rozruchu silnik może pobrać wielokrotnie większy prąd niż podczas ustalonej pracy bez obciążenia. Dotyczy to szczególnie napędów przekładniowych, pompek, wentylatorów uruchamianych pod obciążeniem oraz mechanizmów z ciężkim elementem ruchomym.
Jeżeli silnik ma napięcie znamionowe 12 V i podczas normalnej pracy pobiera 1 A, użycie sterownika 1 A nie daje bezpiecznego zapasu. Należy uwzględnić rozruch, chwilowe przeciążenia, temperaturę modułu oraz sposób chłodzenia. W urządzeniach pracujących cyklicznie zapas może być mniejszy niż w napędzie działającym stale w zamkniętej obudowie, ale nie powinien wynikać wyłącznie z opisu marketingowego modułu.
Zasilacz dobiera się do prądu, nie tylko do napięcia
Napięcie zasilania musi odpowiadać silnikowi i parametrom sterownika. Równie istotna jest wydajność prądowa źródła. Zasilacz 12 V 1 A może zasilić elektronikę, lecz niekoniecznie silnik 12 V o prądzie roboczym 1 A. Podczas startu napięcie może spaść, co powoduje niestabilną pracę napędu i resetowanie układów cyfrowych.
W projektach z mikrokontrolerem warto rozdzielić zasilanie części logicznej i mocy albo zastosować odpowiednią filtrację. Masa sterownika oraz masa mikrokontrolera zwykle muszą być wspólne, aby sygnały sterujące miały właściwy poziom odniesienia. Nie oznacza to jednak, że silnik należy zasilać z wyprowadzenia 5 V płytki rozwojowej. To częsty błąd prowadzący do przegrzania stabilizatora lub uszkodzenia płytki.
Sterowanie silnikiem DC: włączanie, PWM i zmiana kierunku
Wybór układu zależy od wymaganej funkcji. Gdy silnik ma tylko ruszać i zatrzymywać się w jednym kierunku, wystarczy tranzystor MOSFET pracujący jako klucz. W układzie z silnikiem indukcyjnym niezbędna jest też dioda zabezpieczająca przed przepięciem powstającym przy wyłączaniu prądu. Energia zgromadzona w uzwojeniu musi mieć drogę rozładowania, inaczej może uszkodzić tranzystor lub zakłócać pracę pozostałej elektroniki.
Regulację prędkości realizuje się najczęściej przez PWM, czyli modulację szerokości impulsu. Silnik otrzymuje krótkie impulsy pełnego napięcia, a jego bezwładność mechaniczna i elektryczna sprawia, że pracuje ze średnią mocą zależną od wypełnienia sygnału. Przy wypełnieniu 25% napęd ma mniej energii niż przy 80%, ale zależność między wypełnieniem a rzeczywistą prędkością nie będzie idealnie liniowa. Wpływają na nią obciążenie, tarcie, przekładnia, napięcie zasilania i stan szczotek.
Jeśli wymagany jest ruch w obu kierunkach, właściwym rozwiązaniem jest mostek H. Taki sterownik zawiera cztery elementy przełączające, które odpowiednio odwracają polaryzację na zaciskach silnika. Typowy moduł udostępnia wejścia kierunku, wejście PWM lub EN oraz wyjścia silnikowe. Niektóre sterowniki mają także wejście hamowania, pomiar prądu, zabezpieczenie termiczne i ochronę przed zwarciem.
Mostek H czy przekaźnik?
Przekaźnik nadaje się do prostej zmiany kierunku silnika, gdy przełączanie jest rzadkie, a regulacja prędkości nie jest potrzebna. Dobrze sprawdza się na przykład w prostym mechanizmie otwierania lub wysuwania, pod warunkiem użycia elementów o odpowiedniej obciążalności. Należy zastosować blokadę logiczną lub mechaniczną, która zapobiegnie jednoczesnemu załączeniu obu kierunków.
Mostek H jest lepszym wyborem tam, gdzie potrzebne są częste zmiany kierunku, PWM, łagodny rozruch albo sterowanie z Arduino, ESP czy innego układu logicznego. Trzeba jednak sprawdzić napięcie logiczne wejść oraz spadek napięcia na sterowniku. Starsze moduły tranzystorowe mogą powodować zauważalną stratę napięcia, co przy silniku 5 V lub 6 V wyraźnie obniża dostępny moment. Sterowniki oparte na MOSFET-ach zwykle są sprawniejsze, zwłaszcza przy większym prądzie.
Dobór modułu sterownika do silnika
Opis typu „10 A” nie wystarcza do świadomego zakupu. Warto sprawdzić, czy wartość dotyczy pracy ciągłej, krótkiego impulsu czy warunków z dodatkowym chłodzeniem. Znaczenie ma również napięcie zasilania, maksymalny prąd pojedynczego kanału, możliwość pracy dwukierunkowej oraz rodzaj sygnałów wejściowych.
Do małego silnika modelarskiego, napędu mechanizmu w obudowie czy projektu edukacyjnego sprawdzi się kompaktowy moduł mostka H. W napędach bram, większych pompach, siłownikach i mechanizmach warsztatowych należy wybierać sterownik z realnym zapasem prądowym, solidnymi zaciskami śrubowymi oraz możliwością odprowadzania ciepła. Przy większych obciążeniach istotne są też przekrój przewodów, jakość połączeń i bezpiecznik umieszczony możliwie blisko źródła zasilania.
Warto pamiętać, że silnik z przekładnią może być niewielki, ale podczas zatrzymania mechanizmu pobierać bardzo duży prąd. Jeżeli napęd ma pracować w krańcowych położeniach, przydadzą się krańcówki, ograniczenie prądowe albo sterowanie czasowe. Sama krańcówka odcinająca ruch jest prostym rozwiązaniem, ale w mechanizmach wymagających bezpieczeństwa lepiej przewidzieć także reakcję programu na zbyt duży pobór prądu.
Okablowanie i zabezpieczenia w układzie napędowym
Silnik DC jest źródłem zakłóceń elektromagnetycznych. Szczotki generują impulsy, a długie przewody mogą działać jak antena. Objawy bywają mylące: błędne odczyty czujników, reset modułu Wi-Fi, zakłócenia komunikacji UART lub niekontrolowane reakcje wejść cyfrowych.
Praktyczne ograniczenie zakłóceń obejmuje kondensator ceramiczny bezpośrednio przy zaciskach silnika, prowadzenie przewodów silnikowych możliwie krótko oraz oddzielenie ich od przewodów sygnałowych. Przy dłuższych odcinkach pomocne jest skręcenie pary przewodów silnikowych. Kondensatory elektrolityczne przy zasilaniu sterownika redukują chwilowe spadki napięcia, lecz nie zastępują poprawnie dobranego zasilacza.
Bezpiecznik powinien chronić przewody i źródło zasilania przed skutkami zwarcia. Nie dobiera się go wyłącznie do katalogowego prądu silnika – trzeba uwzględnić normalny prąd rozruchowy, aby bezpiecznik nie zadziałał przy każdym starcie, ale nadal odciął zasilanie przy awarii. W instalacjach z akumulatorem szczególnie ważne są właściwe złącza, izolacja oraz zabezpieczenie przewodu dodatniego blisko akumulatora.
Testowanie przed montażem końcowym
Przed zamknięciem układu w obudowie wykonaj test na stanowisku. Najpierw uruchom silnik bez obciążenia, później sprawdź pracę z docelowym mechanizmem. Kontroluj temperaturę mostka H, silnika i przewodów po kilku minutach pracy. Element gorący w dotyku nie zawsze oznacza awarię, ale wyraźny wzrost temperatury przy normalnym obciążeniu jest sygnałem, że trzeba sprawdzić prąd, chłodzenie lub dobór podzespołów.
Dobrym zwyczajem jest również pomiar napięcia przy sterowniku w chwili startu. Jeżeli spada ono znacząco, problem może leżeć w zasilaczu, akumulatorze, złączu albo zbyt cienkich przewodach. Taki pomiar często daje więcej niż wielokrotna zmiana programu sterującego.
W praktycznym projekcie napędowym warto zostawić dostęp do zacisków, bezpiecznika i elementów regulacyjnych. Układ, który można łatwo zmierzyć, odłączyć i naprawić, będzie znacznie pewniejszy podczas codziennej pracy niż konstrukcja z przypadkowymi przewodami ukrytymi w obudowie.
Dodaj komentarz